ヤマザキマザックとABEJA、製造現場へのフィジカルAI実装へ! ~熟練者の「暗黙知」をAIで継承、工作機械の自律化を目指す~
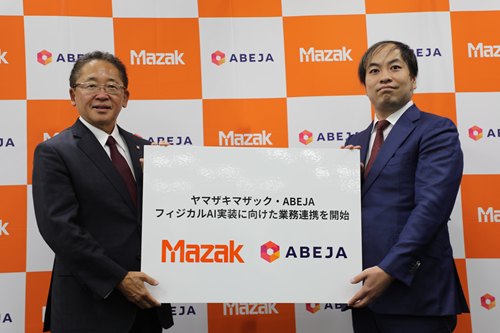
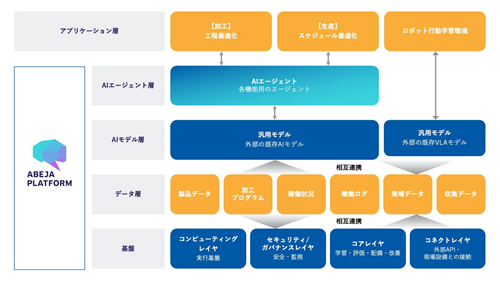
ヤマザキマザック(社長=山崎高嗣氏)とABEJA(社長兼CEO=岡田陽介氏)は10月16日、マザックアートプラザ(名古屋市東区)で合同記者会見を開き、製造現場へのフィジカルAI実装に向けた業務連携と共同開発を開始すると発表した。両社は、ABEJAが提供するAI活用の運用基盤「ABEJA Platform」を活用し、加工工程や生産スケジュールの最適化を支援するAIエージェントの開発と、ロボットの行動学習環境の構築に取り組む。
注目されるのは、熟練技術者の経験や判断に依存してきた業務をAIで支援するだけでなく、製造現場で蓄積されるデータや人の判断を継続的に学習させ、顧客ごとの生産環境に適応するAIを育てていくという点だ。人手不足や技能継承が深刻化するなか、工作機械メーカーが長年培ってきた加工技術とAI企業の技術を融合させることで、製造現場の生産性向上と自律化を目指す。
熟練者の減少、多品種少量生産への対応が課題に
現在、航空宇宙、半導体、EVなどの成長分野が拡大する一方、製造現場では多品種少量生産や短納期への対応が求められている。加えて、少子高齢化に伴う労働人口の減少や熟練技術者の不足により、これまで人の経験や技能に頼ってきた業務の維持が難しくなっている。特に、加工工程の設計や生産計画の立案、段取り作業などは、単純に設備を自動化するだけでは解決できない領域であり、加工方法や工程の順序、生産状況の変化に応じた優先順位の判断には、長年の経験に裏付けられたノウハウが欠かせない。
こうした課題に対し、ヤマザキマザックは複合加工機による工程集約やロボットを活用した自動化、デジタル技術による業務効率化を推進してきた。今回の共同開発では、これらの技術にAIを組み合わせ、人の判断や作業を支援することで、さらに柔軟な生産体制の構築を目指す。
会見でヤマザキマザックの山崎社長は、人手不足や技能継承の難しさが構造的な課題になっていることを指摘。そのうえで、人の知見やノウハウを生かしながら、生産に関わる判断や作業を技術で支え、生産状況の変化に柔軟に対応できる製造現場を目指す考えを示した。
また、フィジカルAIによる製造現場の自律化を通じ、設備稼働率の向上、生産性向上、コスト削減を図り、顧客の収益向上と「止まらない生産」の実現につなげたいとした。
共同開発は3つのテーマで推進 ~45年以上培った「MAZATROL」の加工ノウハウをAIに活用~
共同開発の概要について説明したのは、ヤマザキマザックの上席執行役員 商品開発本部 副本部長の澤田氏。
澤田氏は、今回の共同開発について、①加工工程の最適化のためのAIエージェントの開発、②生産スケジュールの最適化のためのAIエージェントの開発、③ロボット行動学習環境の構築――の3つをテーマに取り組む方針を示した。
同社では以前からAI技術の開発を進めており、クラウドサービスへのAIエージェントの導入や、対話型CNC「MAZATROL」に関連する自動プログラミングソフトウェアへのAI活用などにも取り組んでおり、今回の共同開発では、工作機械や自動化システムの動作に直接関わるフィジカルAIの領域に開発の重点を広げる。
加工工程の最適化には、加工部品に応じた加工方法や加工順序、切削条件などを自動で設計・提案するAIエージェントの開発がキモを握るのだが、ここで重要な役割を果たすのが、ヤマザキマザックが40年以上にわたり開発を続けてきた対話型CNC「MAZATROL」だ。
一般的なEIA/ISO形式のNCプログラムは、工具や工作機械をどのように動かすかという指令を中心に構成されている。そのため、完成したプログラムから、作業者がなぜその加工方法や工程を選択したのかという判断の意図を読み取ることは容易ではない。
一方、MAZATROLの対話型プログラムには、素材情報、加工工程、加工形状、工具、切削条件など、加工の目的や意図に関わる情報が構造化された形で含まれている。澤田氏は、この特徴が「大規模言語モデル(LLM)との親和性につながる」と説明した。MAZATROLのプログラムをAIの学習に活用することで、単に工作機械の動作を再現するのではなく、加工方法や工程を選択した背景にある判断基準を学習させようというわけだ。
同社は、まず自社工場などで蓄積してきた加工プログラムを基にAIモデルを構築し、顧客への提供を想定している。さらに、導入先の顧客が保有する加工プログラムや運用データを追加学習させることで、それぞれの現場に適したAIモデルへと高度化する仕組みを目指す。
同じ加工部品であっても、重視するのが加工時間なのか、品質なのか、あるいはコストなのかによって、最適な工程は異なる。澤田氏は、顧客によって最適解が異なることを踏まえ、メーカー側が用意したAIモデルを基盤としながら、顧客自身のノウハウを追加学習させることの重要性を強調した。使い続けるほど現場の判断基準を学び、その企業に適した工程設計を提案できるAIへと育てていく構想だ。熟練技術者の頭の中に蓄積されてきた加工ノウハウを、AIを通じて組織全体で活用できるようにすることで、技能継承や工程設計業務の平準化、生産リードタイムの短縮につなげる。
特急注文や設備停止にも対応! 生産スケジュールの最適化
2つ目のテーマは、生産スケジュールの最適化である。
製造現場では、計画通りに生産が進むとは限らない。特急注文への対応、設備の突発的な停止、材料の入荷遅延など、日々さまざまな状況変化が発生する。こうした場合、どの仕事を優先し、何を後回しにするかという判断は、現場の状況を熟知した担当者の経験に依存することが多い。
両社が開発するAIエージェントは、生産計画や設備の稼働状況、部材の在庫情報などに加え、現場担当者が行ったスケジュール変更の判断を学習する。例えば、特急注文が入った際に担当者がどの工程を優先したのか、設備停止時にどのように生産順序を変更したのかといった情報を、当時の生産状況と合わせて蓄積する。
こうしたデータから現場固有の運用ノウハウを学習し、状況に応じた生産スケジュールを提案できる仕組みを構築する。
澤田氏によると、「当社は工作機械やロボット、パレット搬送装置などで構成する加工セルの管理システムを構想しており、その中でも重要な機能となるスケジュール管理へのAI活用を進める」と話しており、将来的には、各種管理機能へのAIエージェントの展開も視野に入れる。これにより、突発的な状況変化にも迅速に対応し、設備稼働率の向上と安定した生産の実現を目指す。
ロボットの行動学習環境を構築、自律化に向けた技術開発を推進
3つ目は、ロボットや搬送装置などの自動化システムを自律的に動作させるための行動学習環境の構築だ。
現在、多くの製造現場ではロボットによる自動化が進んでいるものの、作業内容や対象物が変わるたびに、人が動作を教示したり、プログラムを変更したりする必要がある。こうした制約を乗り越える技術として期待されているのが、視覚情報と言語情報を基にロボットの動作を生成するVLA(Vision-Language-Action)モデルなどを活用したフィジカルAIだ。
両社はABEJA Platformを活用し、作業データの収集・蓄積、AIモデルの学習・評価、実機での動作検証、再学習までを一貫して行える環境を構築する。
会見では澤田氏が、人による遠隔操作を通じてロボットに動作を学習させるテレオペレーションや、人の作業を模倣する学習手法などにも言及した。こうした技術を検証しながら、将来的にはロボットや搬送装置が状況に応じて自律的に動作する自動化システムの実現を目指す。
ただし、澤田氏はVLAなどのフィジカルAIについて、現時点で直ちに商品化し、製造現場の稼働率向上に結び付けられる段階ではないとの認識も示しており、まずは社内に行動学習環境を整え、学習データの収集方法やAIモデルの開発・検証に関するノウハウを蓄積することで、将来の実用化につなげる方針だ。